Autopilot-Störungen und Kalibrierung: Leitfaden für zuverlässige Kurshaltung
Das Ruder auf einer langen Passage stundenlang von Hand zu halten ist anstrengend; der Autopilot nimmt diese Last ab. Ein korrekt kalibrierter Autopilot ist nicht nur bequemer, sondern auch sicherer.
Der Autopilot nimmt auf langen Passagen die Ermüdung ab, das Ruder stundenlang von Hand zu halten - vertrauenswürdig wird er aber nur bei korrekter Installation. Ein Autopilot, der vom Kurs abweicht, das Ruder ruckartig bewegt oder gelegentlich eine "Drive Fault"-Warnung ausgibt, ist meist nicht defekt, sondern falsch kalibriert. Dieser Leitfaden behandelt die Komponenten des Autopilotsystems, die korrekten Kalibrierschritte und die Ursachen der häufigsten Störungen.
Wie funktioniert ein Autopilotsystem?
Ein moderner Yacht-Autopilot beruht auf dem Zusammenspiel mehrerer Komponenten:
- Course Computer (Steuereinheit): Die zentrale Recheneinheit, die Kompass-, Ruderlagen- und GPS-Daten verarbeitet und Befehle an die Antriebseinheit sendet.
- Fluxgate-Kompass oder Kurssensor: Misst den aktuellen Kurs des Bootes; heutige Systeme nutzen meist digitale Sensoren, unterstützt durch ein Gyroskop.
- Ruderlagegeber (Rudder Reference): Meldet dem Course Computer den tatsächlichen Ruderwinkel; ohne diese Rückmeldung weiß der Autopilot nicht, wie weit sich das Ruder bewegt hat.
- Antriebseinheit (Drive): Hydraulikpumpe, Elektromotor oder Linearantrieb, der den Befehl des Course Computers in eine physische Ruderbewegung umsetzt.
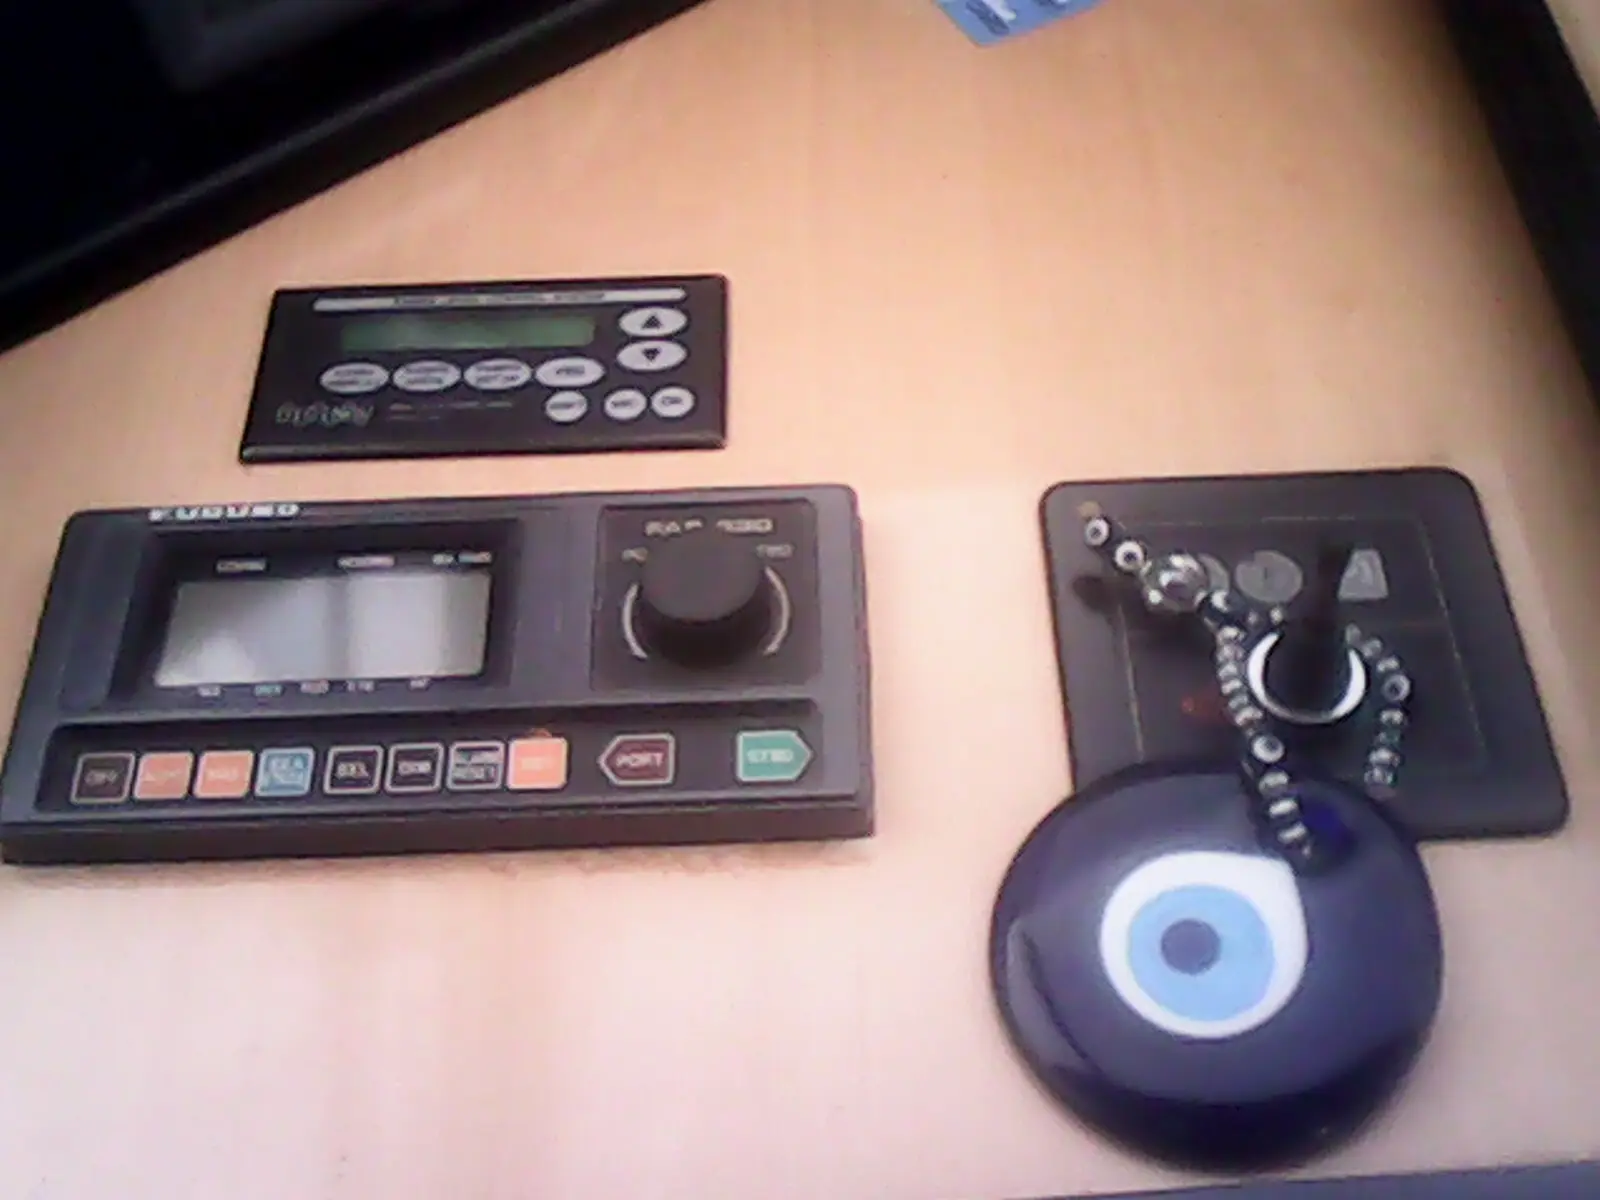
- Bedienpanel und Fernbedienung: Die Schnittstelle zur Eingabe von Kurs, Modus (Kurshaltung/Route/Windverfolgung) und Wendebefehlen.
Bei hydraulischen Rudersystemen arbeitet der Autopilot über eine Pumpe, die in den bestehenden Hydraulikkreislauf integriert ist; solche Installationen fallen meist unter Hydrauliksysteme. Bei elektromechanischen Systemen kommt stattdessen ein Linearantrieb oder ein Getriebe zum Einsatz, der direkt an der Ruderwelle angreift.
Kalibrierschritte
Ein neu installierter Autopilot oder einer mit ausgetauschter Komponente muss zwingend kalibriert werden. Der übliche Ablauf:
- Ruderlagegeber nullen: Bei mittigem Ruder wird der Nullpunkt des Sensors gesetzt, anschließend wird das Ruder bis zu beiden Endanschlägen bewegt, um die Grenzen zu erfassen.
- Ruderrichtung prüfen: Kontrollieren, ob der Befehl "Steuerbord" vom Bedienpanel das Ruder tatsächlich nach Steuerbord dreht; bei Vertauschung wird die Polarität geändert.
- Kompassabweichungs-Kalibrierung (Deviation): Das Boot wird bei ruhigem Wasser langsam um 360° gedreht, damit sich der Kompass auf das eigene Magnetfeld des Bootes kalibriert. Dies geschieht meist über eine automatische "Drehkalibrierung".
- Rudergain-Einstellung: Bestimmt, wie hart oder sanft der Autopilot auf das Ruder reagiert; niedrig beginnen und schrittweise erhöhen.
- Erprobung auf See: Kurshaltung bei verschiedenen Geschwindigkeiten, Wenderadius und Reaktion auf Wind testen; Gain- und Counter-Rudder-Einstellungen bei Bedarf feinjustieren.
Diese Schritte können je nach Bootscharakter mehrere Seeerprobungen erfordern; die erste Kalibrierung sollte bei ruhigem Wetter und auf offenem Wasser erfolgen - sowohl aus Sicherheits- als auch aus Genauigkeitsgründen. Jede während der Kalibrierung vorgenommene Einstellung wird im Systemspeicher hinterlegt; daher lohnt es sich, die alten Werte vor einem Wechsel des Course Computers zu notieren, um beim neuen Gerät einen funktionierenden Ausgangspunkt zu haben.
Häufige Störungen
| Symptom | Mögliche Ursache |
|---|---|
| Autopilot hält Kurs nicht, korrigiert ständig | Falscher Rudergain, fehlende Deviationskalibrierung, übermäßige Kompensation von Strömung/Wind |
| Warnung "No Pilot" oder "Drive Fault" | Sicherung der Antriebseinheit durchgebrannt, Motor durch Überstromschutz ausgelöst |
| Kein Befehl vom Bedienpanel kommt an | Datenverlust oder Adresskonflikt im NMEA-2000-Netzwerk |
| Kursdaten frieren ein oder springen | Magnetische Störung in Kompassnähe, lockerer Steckverbinder |
| Ruder bewegt sich plötzlich und hart | Rudergain zu hoch oder Ruderlagegeber-Grenzen falsch erfasst |
Die meisten netzwerkbedingten Störungen gehen darauf zurück, dass die Terminierungs-, Stromversorgungs- und Verkabelungsregeln des NMEA-2000-Netzwerks, an das der Autopilot angeschlossen ist, nicht eingehalten wurden. Sicherzustellen, dass der Course Computer die richtige Kompass- oder GPS-Quelle wählt, verhindert Konflikte zwischen mehreren Quellen im Netzwerk.
Bei der Fehlersuche spart ein systematisches Vorgehen Zeit: Zunächst Versorgungsspannung und Sicherung des Course Computers prüfen, dann - sofern vorhanden - über den unabhängigen Testmodus feststellen, ob sich die Antriebseinheit bewegt. Bewegt sich das Gerät unabhängig, reagiert aber nicht auf Befehle vom Bedienpanel, liegt das Problem wahrscheinlich in der Datenleitung; bewegt es sich gar nicht, sollte man sich auf Stromversorgung oder Motor/Pumpe konzentrieren. Diese Unterscheidung verhindert, dass eine eigentlich funktionierende Komponente unnötig ausgebaut wird.
Zusammenspiel mit anderen Navigationsgeräten
Der Autopilot sollte nicht isoliert betrachtet werden, sondern als Teil eines Gesamtsystems. Beim Folgen einer GPS-Route bezieht er Wegpunktdaten vom Chartplotter; diese Integration behandeln wir in unserem Leitfaden zur Chartplotter- und MFD-Auswahl. Bei dichtem Verkehr erleichtert die Sicht auf AIS-Ziele den Ausguck, während der Autopilot automatisch den Kurs hält; dazu mehr in unserem Leitfaden zu AIS Class A und Class B.
Auch die Kombination von Autopilot und Radar ist verbreitet: Auf langen Passagen hält der Autopilot den Kurs, während Radar bei Nebel oder Nacht für Situationsbewusstsein sorgt. Diese Integration behandeln wir in unserem Leitfaden zu Bootsradar-Installation und Nutzungstipps. Herstellersysteme wie die Autopilot-Produktfamilie von Raymarine bündeln Kurssensor, Course Computer und Antriebseinheit in einem Ökosystem und vereinfachen so Kalibrierung und Fehlersuche; bei gemischten Installationen mit Komponenten verschiedener Marken sollte vorab geprüft werden, welche NMEA-2000-Nachrichten jedes Gerät unterstützt.
Wartungsempfehlungen
- Anschlusspunkte der Antriebseinheit und Hydraulikschlauchverschraubungen regelmäßig auf Undichtigkeiten prüfen.
- Kein neues Elektrogerät oder keinen Lautsprecher in der Nähe des Fluxgate-Kompasses anbringen; falls nötig, den vom Hersteller angegebenen Mindestabstand einhalten.
- Regelmäßig Spiel in der mechanischen Verbindung des Ruderlagegebers prüfen; zu viel Spiel verfälscht die Kalibrierung.
- Software-Updates verfolgen; Hersteller veröffentlichen mit der Zeit Verbesserungen der Algorithmen.
- Vor der Einwinterung die Antriebseinheit in Neutralstellung bringen und die Stromversorgung trennen.
Auch bei Hydraulikantrieben spielt der Ölzustand für die Autopilotleistung eine Rolle: trübes oder schäumendes Hydrauliköl kann dazu führen, dass die Pumpe verzögert auf Befehle reagiert. Bei elektromechanischen Linearantrieben erzeugt Verschleiß im Getriebe mit der Zeit eine unbestimmte Verzögerung der Ruderreaktion; dieser Verschleiß wird oft durch Erhöhen des Rudergains vorübergehend kaschiert, die dauerhafte Lösung ist jedoch der Austausch des Antriebs.
Einwinterung und Saisoneröffnungskontrolle
Das Trennen der Stromversorgung von Autopilot-Gehirn und Antriebseinheit am Saisonende verhindert Probleme durch Feuchtigkeit und Spannungsschwankungen. Tastatur und Steckverbinder des Bedienpanels sollten von Salz befreit und trocken gehalten werden. Die Einwinterung des gesamten elektrischen Bordsystems behandeln wir ausführlich in unserem Einwinterungsleitfaden.
Zur Saisoneröffnung braucht der Autopilot eine eigene Kontrolle: Es wird geprüft, ob sich die Antriebseinheit frei bewegt, der Ruderlagegeber am korrekten Nullpunkt steht und die Kompasskalibrierung nicht durch eine winterliche Werftarbeit mit viel Metall beeinträchtigt wurde. Wurde ein größeres Metallteil eingebaut (etwa ein neuer Generator oder Stahldeckausrüstung), muss die Deviationskalibrierung wiederholt werden. Für die allgemeinen elektrischen Kontrollen siehe auch unsere Saisoneröffnungs-Checkliste.
Autopilot-Kalibrierung mit Aslan Yacht
Unser Team in Turgutreis führt Autopilot-Installation, Kalibrierung und Fehlerdiagnose vor Ort in den Marinas rund um Bodrum durch - für hydraulische wie elektromechanische Rudersysteme. Für Terminvereinbarungen zur Kalibrierung schauen Sie in unsere Elektronik- und Navigationsdienstleistungen oder nehmen Sie Kontakt mit uns auf.
Häufige Fragen
Wie oft muss die Autopilot-Kalibrierung wiederholt werden?
Bei bemerkter Kompassabweichung, nach Ein- oder Ausbau eines größeren Metallgegenstands, nach Wechsel der Rudermaschine oder im Rahmen der Jahreswartung sollte die Kalibrierung geprüft werden. Ein gut installiertes System läuft sonst jahrelang mit derselben Kalibrierung.
Der Autopilot bewegt das Ruder ruckartig und hart - woran liegt das?
Meist ist der Rudergain (Ruderverstärkung) zu hoch eingestellt. Bei ruhigem Wetter schrittweise reduzieren, bis eine dem Bootscharakter angemessene, sanfte Reaktion gefunden ist.
Der Autopilot hält die GPS-Route, aber die Kompasskurse sind instabil - was kann die Ursache sein?
In der Nähe des Fluxgate-Kompasses kann ein veränderliches Magnetfeld bestehen (Lautsprecher, Stahlobjekt, sich ein-/ausschaltender Elektromotor). Position des Kompasses und umliegende Metallteile überprüfen.